Robotica sensoriale: sensori colorimetrici, calcolo locale e tosaerba
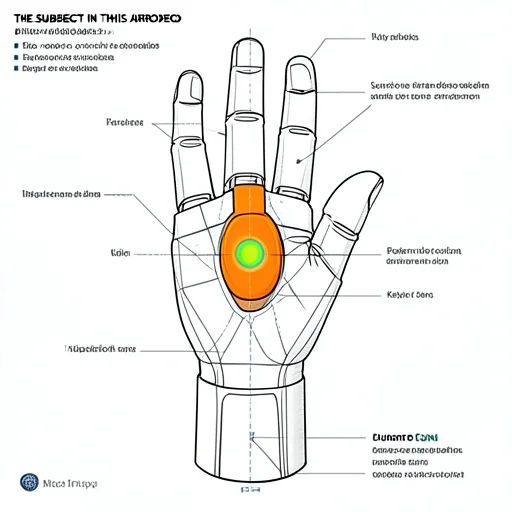 Fig. 11 / Tav. 0011
Tre annunci collegano pelle robotica colorimetrica, calcolo locale potente e test su tosaerba autonomi; la transizione ai prodotti richiede durabilità dei materiali, interfacce video standard e calcolo al bordo per decisioni in tempo reale.
La robotica sensoriale nasce dall’unione di sensori tattili, calcolo locale e macchine che agiscono senza una connessione continua. La storia mette in fila tre annunci del 26 agosto 2026. Il primo riguarda il dito robotico europeo che traduce la deformazione in colori. Il secondo riguarda il computer per intelligenza sul posto Jetson Orin Nano 2 annunciato da NVIDIA. Il terzo è una prova sul campo di tosaerba robotici su una proprietà residenziale. L’obiettivo è capire come numeri, limiti dei materiali e scelte di calcolo influenzino progetti e acquisti concreti.
La robotica sensoriale nasce dall’unione di sensori tattili, calcolo locale e macchine che agiscono senza una connessione continua.
Dito che vede la pressione: come funziona il sensore e cosa misura
Un gruppo guidato da Queen Mary University of London, con partner in Italia, ha descritto un dito robotico che cambia colore quando viene deformato. Il cuore è un Bragg reflector: un film a strati che riflette lunghezze d’onda diverse se viene stirato. I ricercatori hanno ricreato il materiale esponendo la pellicola a un laser rosso da 635 nanometri per sette minuti. La procedura è stata resa nota il 26 agosto 2026. La deformazione sposta il riflesso dal rosso al verde al blu.
Nel prototipo il riflettore è tra due strati di silicone: uno esterno trasparente a forma di dito e uno interno protettivo. Una luce LED illumina dall’interno e una telecamera cattura i colori. Gli autori hanno dichiarato il 26 agosto 2026 una risoluzione di 100 micrometri, cioè un decimo di millimetro, e nessun ritardo computazionale percepibile. Questo significa che la pelle stessa codifica topologia e pressione, senza dover mettere tanti sensori puntuali.
Gli esperti avvertono che i materiali morbidi possono degradarsi con l’uso. Il team ha detto che la silicone esterna protegge il Bragg reflector, ma che serviranno prove di durata. I ricercatori hanno già parlato con aziende per applicazioni pratiche. I ricercatori puntano a sensori capaci di mappare superfici non piane, con possibili usi in strumenti chirurgici.
Perché il calcolo sul posto cambia la partita nella robotica sensoriale
NVIDIA ha annunciato il 26 agosto 2026 il Jetson Orin Nano 2 come computer per intelligenza sul posto. Il dispositivo è capace di eseguire modelli di visione e linguaggio direttamente nel robot senza mandare i dati al cloud. L’azienda ha indicato 78 TOPS di calcolo, cioè 78 trilioni di operazioni al secondo, 8 GB di memoria e una CPU a otto core. NVIDIA ha detto che Orin Nano 2 raddoppia la velocità di inferenza rispetto al modello precedente. NVIDIA ha detto anche che il dispositivo consuma il 40% in meno in modalità da 15 watt per la stessa prestazione di picco.
Mettere il cervello sul bordo significa che una mappa di colore prodotta dal dito colorimetrico può essere trasformata in una decisione immediata. NVIDIA ha affermato il 26 agosto 2026 che il software esistente per Jetson può eseguire modelli ottimizzati per l’uso locale. L’azienda ha specificato che questi includono modelli di visione e modelli che comprendono testo e immagini. L’azienda ha detto inoltre che oltre 3 milioni di sviluppatori già lavorano sulla piattaforma Jetson. L’azienda ha detto che il kit sarà disponibile nella prima metà del 2027.
Per i progettisti questo cambia le priorità hardware. Occorrono interfacce video tra telecamera e modulo di calcolo. Occorrono inoltre illuminazione LED stabile per leggere le variazioni cromatiche, memoria per memorie tattili e procedure di test per l’usura del silicone. L’elenco delle pressioni pratiche include anche specifiche di ritardo: eseguire il calcolo sul posto elimina l’attesa collegata a Wi-Fi o 4G.
Tosaerba autonomi: precisione di navigazione, limiti materiali e possibili sinergie
Una prova sul campo pubblicata il 26 agosto 2026 ha testato cinque tosaerba robotici su una proprietà piatta di tre quarti di acre. La prova si è svolta in Carolina del Sud. La prova è stata eseguita durante l’estate su terreno sabbioso con centipede grass e molti alberi. I modelli includevano Segway Navimow X430 a 2.499 dollari e Dreame A3 AWD Pro a 3.099,99 dollari. I modelli includevano anche Husqvarna Automower 420 IQ a 3.299 dollari. Il recensore ha registrato miglioramenti importanti nella navigazione, ma ha sottolineato che i macchinari non sono ancora completamente senza sorveglianza.
I tosaerba moderni combinano RTK, cioè posizionamento satellitare con stazioni fisse per precisione al centimetro, con tecnologie di backup come lidar e visione. NetRTK porta il riferimento tramite una rete di stazioni attraverso il cloud e richiede copertura Wi-Fi o 4G locale. In prova il Segway Navimow X430 è stato descritto come un’unità da 60 libbre con trazione integrale e doppio disco da 17 pollici. L’unità ha coperto l’intera area senza bloccarsi. Altri modelli hanno creato problemi: uno ha scavato buche nella sabbia, un altro ha tagliato cavi e uno ha tentato di arrampicarsi su un albero.
Qui la robotica sensoriale può aiutare. Un dito colorimetrico montato su una scocca potrebbe mappare la consistenza del terreno vicino alle lame e distinguere erba, sabbia o oggetti molli. Se Orin Nano 2 è integrato, la mappa tattil-cromatica può essere valutata istantaneamente e usata per fermare le lame o cambiare traiettoria. Questo richiede connessioni video affidabili, memoria locale per le mappe e routine per controllare l’usura della silicone.
L’uso pratico impone scelte notevoli: verificare la copertura NetRTK del proprio quartiere, preferire machine con sistemi di navigazione ridondanti e valutare costi e servizi ricorrenti. Chi compra deve considerare che i modelli testati costano tra 1.299 e 3.299 dollari. Chi compra deve considerare anche che la vendita futura potrebbe essere influenzata da regole che limitano certi robot in mercati come gli Stati Uniti.
La strada avanti resta l’integrazione tra materiale sensoriale, calcolo locale e meccanica robusta. Servono protocolli di prova per l’usura del silicone, standard di interfaccia video tra telecamera e modulo di calcolo, e scenari di fallimento documentati. Solo con queste verifiche la robotica sensoriale potrà passare dai prototipi ai prodotti di uso quotidiano, misurabili e acquistabili con consapevolezza.
Fonti:
Punti chiave
- Valutare la durabilità dei materiali morbidi (silicone) con test d’usura prima dell’adozione commerciale.
- Progettare interfacce video stabili e illuminazione LED costante per sensori colorimetrici.
- Integrare calcolo on-device (es. Jetson Orin Nano 2) per decisioni a bassa latenza senza dipendere dal cloud.
- Predisporre memoria locale e routine per mappe tattili e per la verifica dell’usura dei sensori.
- Per i tosaerba, preferire sistemi di navigazione ridondanti e verificare copertura NetRTK e requisiti normativi locali.
Hai un dato che smentisce questo articolo?
Pubblichiamo le correzioni con la data di revisione. Se hai un numero, un listino o un documento, scrivici.
 RIC-036 Fig. 36
Robotica sostenibile: modularità, sciami e tessuti viventi
La robotica sostenibile mette insieme tre pressioni comuni: produrre di più, riparare invece di buttare e agire in luoghi dove l'umano non arriva.
 RIC-034 Fig. 34
RoboCup2026 e AAMAS2026 dalla ricerca al campo di gioco
Le grandi riunioni del settore robotico mostrano due facce della stessa sfida: la gara in campo e la discussione in sala.
 RIC-033 Fig. 33
Coordinare robot e umani in magazzino con intelligenza artificiale
Destro ha raccolto 8 milioni di dollari in un round seed, cifra che finanzia il suo software per coordinare robot, carrelli e operatori umani.