Scienza & ricerca
Manipolazione, locomozione, tatto e dataset: cosa esce dai laboratori e quanto è lontano da un prodotto.
Un paper con una demo su venti oggetti non è un prodotto, ed è comunque una notizia: cambia quello che sarà possibile fra due anni. Qui raccontiamo i risultati con la metrica che gli autori dichiarano e con il numero di prove, non con l'aggettivo del comunicato stampa.
Diamo spazio ai laboratori italiani ed europei, ai dataset aperti e ai benchmark condivisi, perché è lì che si vede se un risultato regge quando lo ripete qualcun altro.
- Articoli
- 18
- Ultima rev.
- 04.10.2026
- Codice
- RIC
- Sezione
- 05 / 06
Ultime notizie
18 articoli · sezione 05 / 06 RIC-036 Fig. 36
Robotica sostenibile: modularità, sciami e tessuti viventi
La robotica sostenibile mette insieme tre pressioni comuni: produrre di più, riparare invece di buttare e agire in luoghi dove l'umano non arriva.
 RIC-034 Fig. 34
RoboCup2026 e AAMAS2026 dalla ricerca al campo di gioco
Le grandi riunioni del settore robotico mostrano due facce della stessa sfida: la gara in campo e la discussione in sala.
 RIC-033 Fig. 33
Coordinare robot e umani in magazzino con intelligenza artificiale
Destro ha raccolto 8 milioni di dollari in un round seed, cifra che finanzia il suo software per coordinare robot, carrelli e operatori umani.
 RIC-032 Fig. 32
Lavoro umano e macchine sul campo: perché i dati e le persone fanno funzionare la physical AI
La transizione verso la physical AI si regge sul lavoro umano e sulla capacità delle squadre di trasformare dati in operazioni affidabili.
 RIC-031 Fig. 31
gemini robotics e i droni che sollevano carichi: controllo, suono e pelle morbidissima
La frase chiave gemini robotics torna come lente perché Google DeepMind ha annunciato Gemini Robotics 2 il 31 luglio.
 RIC-029 Fig. 29
Sensori semplici e design AI per robot ispirati agli insetti
Nel design di robot, sensori visivi semplici e scelte meccaniche possono rendere più efficiente un braccio robotico o una mano morbida.
 RIC-026 Fig. 26
Physical AI: ultrasuoni, modelli e software per robot affidabili
Il pezzo esplora come ultrasuoni sotto la superficie, modelli che generano scene e agenti di sviluppo software si collegano alle strategie aziendali.
 RIC-024 Fig. 24
Coordinare, misurare e standardizzare la robotica autonoma nei magazzini e in casa
La robotica autonoma è l'insieme di macchine che prendono decisioni su come muoversi e agire senza controllo umano continuo.
 RIC-022 Fig. 22
Robustezza della visione robotica: unire SFPathFormer e AdvWT
Due lavori di ricerca recenti affrontano da angolazioni diverse la robustezza della visione robotica: SFPathFormer per la navigazione visiva e AdvWT per i danni naturali ai segnali stradali.
 RIC-021 Fig. 21
Paper deluge nella robotica: cause, limiti degli LLM e riforme
Il fenomeno è noto come paper deluge: una quantità di articoli così grande che è difficile leggerli e giudicarli tutti.
 RIC-019 Fig. 19
Robotica: uccello anfibio e umanoidi chirurgici a confronto
Il campo della robotica mostra oggi due prove di laboratorio con la stessa rilevanza pratica: un uccello robotico che nuota e riprende il volo, e robot umanoidi che eseguono operazioni chirurgiche.
 RIC-017 Fig. 17
Robotica adattabilità: pieghe, moduli, bracci e parole che cambiano come si muovono i robot
Il concetto di robotica adattabilità unisce progetti molto diversi che cercano lo stesso risultato pratico: far funzionare un robot quando il mondo non è perfetto.
 RIC-015 Fig. 15
it: collegare disegni 3D, vista e pianificazione in fabbrica
Le fabbriche oggi guardano a sistemi che leggono disegni, calcolano percorsi e guidano la presa del robot come a un unico flusso operativo.
 RIC-014 Fig. 14
Gap di esecuzione: ridurre il divario tra conoscenza e produzione
L'execution gap, il divario tra ciò che un'organizzazione dichiara di sapere e ciò che accade in produzione, si riduce con tre leve insieme: gestione della conoscenza, scelte d'attrezzatura e politiche sul personale.
 RIC-011 Fig. 11
Robotica sensoriale: sensori colorimetrici, calcolo locale e tosaerba
La robotica sensoriale nasce dall'unione di sensori tattili, calcolo locale e macchine che agiscono senza una connessione continua.
 RIC-002 Fig. 02
Controllo neuroadattivo: integrazione, verifica DNN^2 e applicazioni
Il controllo neuroadattivo si basa su un controllore che combina reti neurali adattive con retroazione in tempo reale per correggere errori di traiettoria o di forza.
 RIC-004 Fig. 04
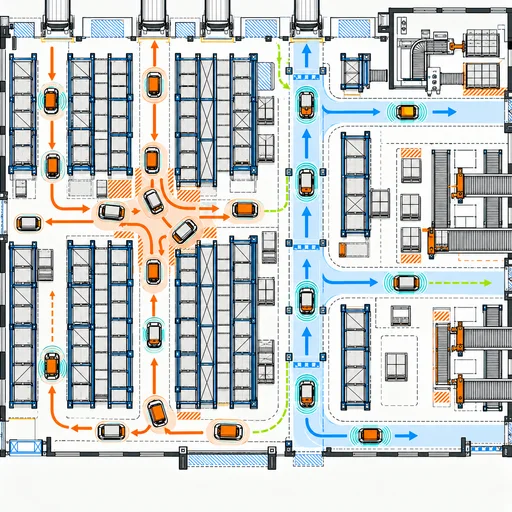
Traffico dei robot in magazzino: 25% in più, in simulazione
MIT e Symbotic hanno pubblicato un metodo che decide quale robot passa prima in un magazzino affollato: 25% di produttività in più, ma solo in simulazione.
 RIC-005 Fig. 05
pianificazione movimento con PS-PRM per robot alta DOF e percezione
Pianificare il movimento significa ottimizzare insieme moto e qualità della percezione in tempo reale.
Hai una segnalazione, un dato o una correzione?
Scriviamo di robot con i numeri in mano. Se hai un dato, un listino, una prova d'uso o una correzione da segnalarci, ci interessa davvero.
Atlantia srls · Modena · risposta entro 48 ore